Eng


 Casa / Novità / Novità del settore / Tipi di piccoli motori CC: una guida alla selezione dei micro motori CC
Tipi di piccoli motori CC: una guida alla selezione dei micro motori CC
 2026.08.05
 Novità del settore
Panoramica dei principali tipi di piccoli motori CC
Piccoli motori CC: spesso chiamati micromotori CC se di dimensioni inferiori a 37 mm di diametro, converte l'energia elettrica a corrente continua in movimento meccanico rotatorio. Alimentano qualsiasi cosa, dai dispositivi medici ai sistemi di messa a fuoco automatica delle fotocamere, ai droni per hobby e agli attuatori automobilistici. I cinque tipi principali utilizzati nelle applicazioni compatte sono: motori CC con spazzole, motori CC senza spazzole (BLDC), motori CC senza nucleo, motori passo-passo e servomotori. Ciascuno opera su un diverso meccanismo interno e si adatta a un diverso insieme di requisiti prestazionali.
Scegliere il tipo sbagliato per un'applicazione è uno degli errori ingegneristici più comuni e costosi nella fase di selezione dei componenti. Comprendere esattamente come funziona ciascuna tipologia – e dove vengono meno i suoi punti di forza – è la base pratica per fare la scelta giusta.
Motori CC con spazzole: il cavallo di battaglia di Small Motion
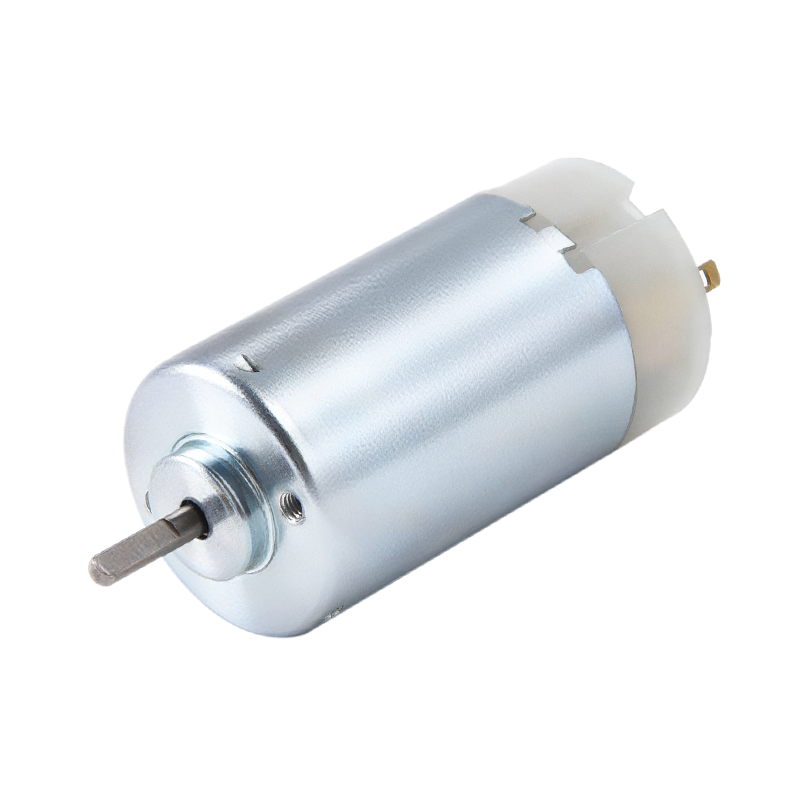
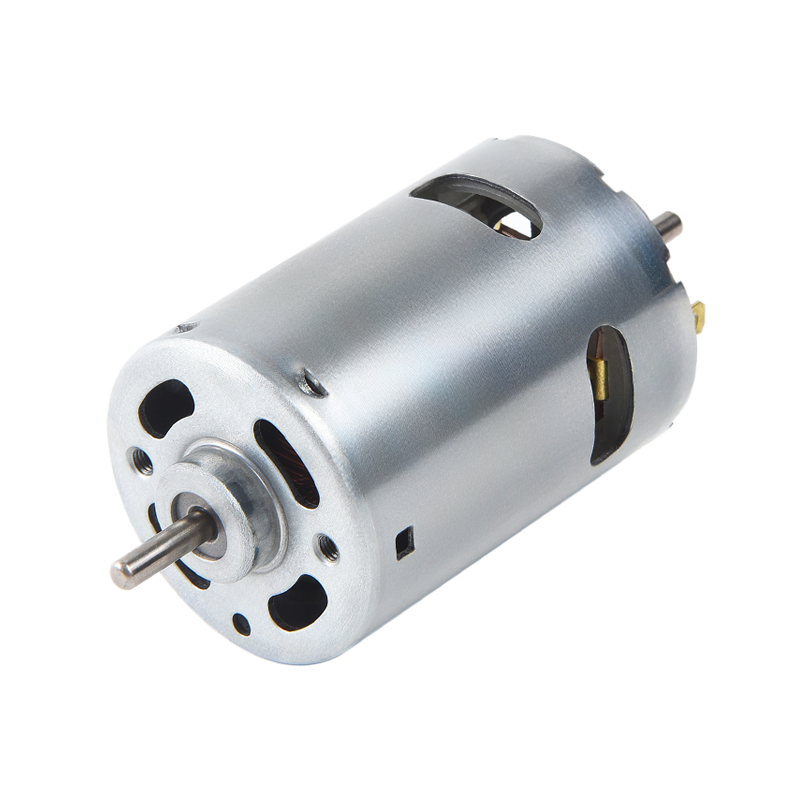
I motori CC con spazzole sono il tipo di motore di piccole dimensioni più prodotto al mondo. Il loro principio di funzionamento è semplice: le spazzole di carbone o metalliche mantengono un contatto elettrico scorrevole con un commutatore rotante, che eccita in sequenza le bobine sul rotore per sostenere la rotazione. Applica la tensione, ottieni la rotazione: non è richiesto alcun controller esterno.
Come funzionano
La corrente fluisce dall'alimentatore attraverso le spazzole nei segmenti del commutatore, energizzando specifici avvolgimenti del rotore. Il campo magnetico risultante interagisce con i magneti permanenti che circondano il rotore, generando coppia. Mentre il rotore gira, il commutatore commuta quali avvolgimenti sono energizzati, mantenendo la rotazione continua. La velocità è proporzionale alla tensione applicata; la coppia è proporzionale alla corrente.
Caratteristiche prestazionali
I piccoli motori CC con spazzole in genere funzionano tra 1,5 V e 24 V e può raggiungere velocità da poche centinaia a oltre 20.000 giri al minuto . Forniscono un'elevata coppia di avviamento rispetto alle loro dimensioni e rispondono istantaneamente alle variazioni di tensione. Un micromotore con spazzole N20 standard, uno dei fattori di forma più comuni, si inserisce in un pacchetto che misura solo 12 mm × 10 mm e può produrre una coppia significativa a 3-6 V.
Principali compromessi
L'interfaccia spazzola-commutatore genera attrito e archi elettrici, il che significa che i motori con spazzole producono EMI (interferenze elettromagnetiche) e si usurano nel tempo. La durata tipica della spazzola varia da Da 500 a 2.000 ore di funzionamento a seconda del carico e della velocità. Non sono adatti per applicazioni che richiedono una lunga durata esente da manutenzione o ambienti con rumore elettrico molto basso. Tuttavia, la loro semplicità e il basso costo li rendono la scelta predefinita per giocattoli, elettrodomestici, accessori automobilistici e robotica a basso costo.
Motori CC senza spazzole (BLDC): prestazioni più elevate, maggiore durata
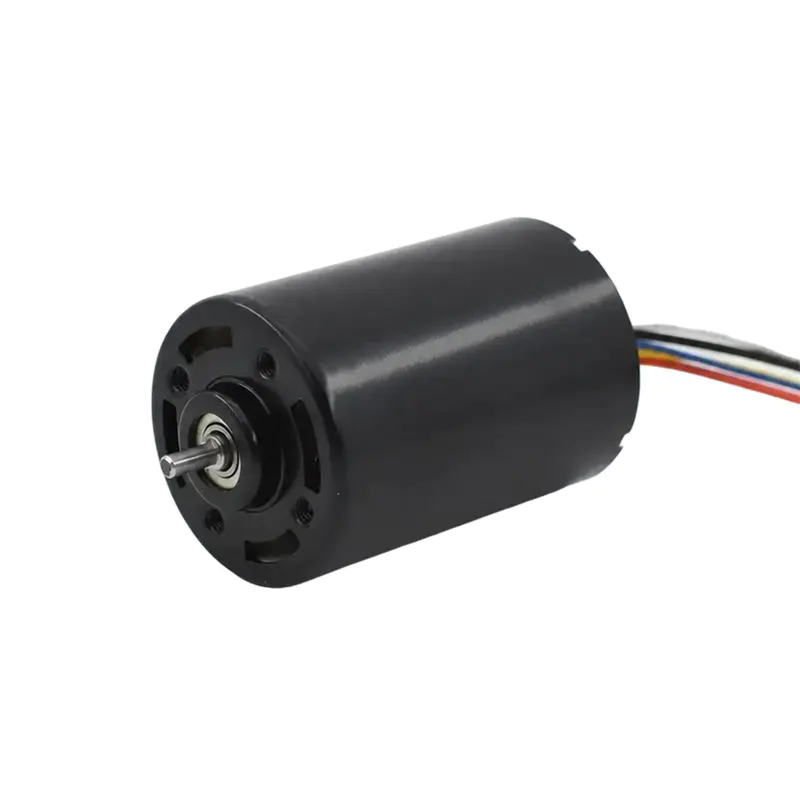
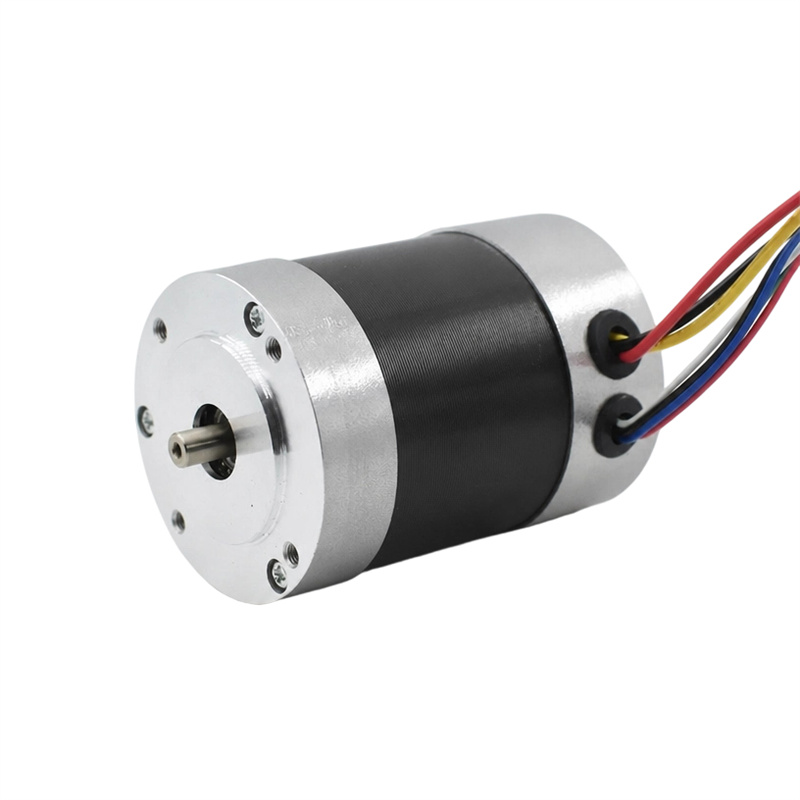
I motori CC senza spazzole eliminano completamente il gruppo spazzola-commutatore. I magneti permanenti sono invece sul rotore e gli avvolgimenti sono fissati sullo statore. Un controller elettronico della velocità (ESC) esterno utilizza il feedback della posizione del rotore, in genere proveniente da sensori ad effetto Hall o rilevamento back-EMF, per sequenziare le bobine dello statore e sostenere la rotazione elettronicamente.
Vantaggi rispetto ai tipi spazzolati
Senza commutazione meccanica, i motori BLDC funzionano a temperature più basse, più silenziosi e molto più a lungo. La durata nominale è in genere 10.000–30.000 ore — un ordine di grandezza maggiore rispetto agli equivalenti spazzolati. Sono anche significativamente più efficienti: la qualità che può raggiungere un piccolo motore BLDC Efficienza elettrica 85–95%. , rispetto al 70–80% per i motori con spazzole di dimensioni simili. Ciò li rende la scelta preferita nelle applicazioni alimentate a batteria in cui l'autonomia è importante.
Dove vengono utilizzati
I motori Micro BLDC dominano nella propulsione dei droni (dove efficienza e peso sono fondamentali), nei mandrini dei dischi rigidi, nelle ventole di raffreddamento nell'elettronica, nei rasoi elettrici e nei dispositivi medici come manipoli chirurgici e ventilatori portatili. Il costo aggiuntivo del controller è compensato dalle prestazioni e dalla longevità praticamente in ogni applicazione impegnativa.
Motori CC coreless: inerzia estremamente bassa per una risposta precisa
I motori CC senza nucleo, chiamati anche motori senza ferro o a rotore cavo, sostituiscono il convenzionale rotore con nucleo di ferro con un avvolgimento cilindrico leggero che ruota liberamente all'interno di un magnete permanente. L'assenza di un nucleo di ferro elimina l'effetto di cogging magnetico e riduce drasticamente la massa del rotore.
Cosa li rende diversi
Poiché il rotore non contiene ferro, non vi è coppia di riluttanza né cogging: il motore si avvia e si arresta senza intoppi in qualsiasi posizione senza i "scalini" simili a quelli di arresto tipici dei modelli con nucleo in ferro. L'inerzia del rotore lo è fino a 10 volte inferiore rispetto a un motore comparabile con nucleo in ferro, il che si traduce in un'accelerazione e una decelerazione estremamente rapide.
Applicazioni che lo richiedono
I motori CC senza nucleo vengono utilizzati ovunque il tempo di risposta alla posizione e la fluidità non siano negoziabili: messa a fuoco automatica della fotocamera e meccanismi di zoom ottico, strumenti di chirurgia robotica, attuatori di arti protesici, plotter a penna e apparecchiature di automazione di laboratorio. Sono tra i tipi di motori piccoli più costosi, ma nient'altro eguaglia le loro prestazioni dinamiche su piccola scala.
Motori passo-passo: controllo preciso della posizione senza feedback
I motori passo-passo dividono una rotazione completa in un numero fisso di passi uguali, in genere 200 passi per giro (1,8° per passo) per uno standard NEMA 17 o fino a 400 passi nelle varianti ad alta risoluzione. Ogni impulso elettrico muove il rotore esattamente di un passo; contando gli impulsi, la posizione può essere controllata senza alcun encoder o sensore di feedback.
Tipi di motori passo-passo
Nei piccoli motori passo-passo vengono utilizzate tre costruzioni interne:
- Passo passo a magnete permanente (PM): Semplice, economico, tipicamente 48 o 96 passi per giro. Comune nelle stampanti e nei piccoli elettrodomestici.
- Stepper a riluttanza variabile (VR): Nessun magnete permanente; il rotore si muove per ridurre al minimo la riluttanza del circuito magnetico. Sono possibili velocità di passo elevate ma coppia di tenuta bassa.
- Stepper ibridi: Combina i principi PM e VR per la migliore combinazione di risoluzione, coppia e precisione del passo. Il tipo dominante nelle macchine CNC, nelle stampanti 3D e negli strumenti da laboratorio di precisione.
Dove gli stepper eccellono e dove no
Gli stepper sono ideali quando è necessario un controllo della posizione ripetibile ad anello aperto senza il costo di un sistema encoder ad anello chiuso. Mantengono la posizione sotto carico con la piena coppia nominale anche quando sono fermi, una proprietà chiamata coppia di mantenimento che i motori CC continui non hanno. Il compromesso: la coppia scende bruscamente al di sopra di poche centinaia di giri al minuto e i passi mancati in caso di sovraccarico non vengono rilevati senza un sensore di feedback. Inoltre assorbono la piena corrente nominale anche quando sono fermi, rendendoli meno efficienti nei progetti alimentati a batteria.
servomotori: precisione ad anello chiuso per carichi dinamici
Un servomotore non è un tipo di motore fondamentalmente diverso: in genere è un motore CC con o senza spazzole abbinato a un encoder di posizione e un circuito di controllo che confronta continuamente la posizione effettiva con la posizione comandata e corregge qualsiasi errore. Questa architettura a circuito chiuso è ciò che rende i servosistemi molto più precisi e reattivi sotto carichi variabili rispetto agli stepper a circuito aperto.
Servi RC e servomotori industriali
Nel piccolo spazio motorio è importante distinguere due categorie distinte:
- Servi RC/hobbistica sono unità autonome con cambio integrato, feedback del potenziometro e circuito di controllo. Accettano un segnale PWM standard e ruotano in una posizione compresa tra 0° e 180° (o rotazione continua nelle versioni modificate). Sono utilizzati nella robotica, negli aerei RC e nell'animatronica.
- Micro servosistemi industriali accoppiare encoder ad alta risoluzione (spesso 1.000–10.000 conteggi per giro ) con un servoazionamento e un controller dedicati. Questi offrono controllo dinamico della coppia, profilazione della velocità e precisione inferiore al grado, presenti negli assi CNC di precisione, nelle macchine pick-and-place e nella robotica medica.
Quando scegliere il servo rispetto allo stepper
I servosistemi sono la scelta giusta quando il carico varia in modo imprevedibile, quando sono necessarie contemporaneamente alta velocità e coppia elevata o quando la precisione della posizione deve essere verificata e corretta in tempo reale. Sono più complessi e costosi dei sistemi passo-passo, ma per le applicazioni dinamiche con ciclo di lavoro elevato sono più accurati e più efficienti dal punto di vista energetico: un servomotore assorbe solo corrente proporzionale alla richiesta di coppia, a differenza di uno stepper che assorbe tutta la corrente in modo continuo.
Confronto affiancato di piccoli tipi di motori CC
La tabella seguente riassume le principali caratteristiche operative e l'applicazione adatta per ciascun tipo di motore:
| Tipo di motore | Controllare la complessità | Efficienza tipica | Durata della vita | Controllo della posizione | Costo relativo |
|---|---|---|---|---|---|
| DC spazzolato | Molto basso | 70–80% | 500–2.000 ore | Nessuno (velocità ad anello aperto) | Il più basso |
| CC senza spazzole | Medio (è necessario ESC) | 85–95% | 10.000–30.000 ore | Controllo della velocità | Medio |
| CC senza nucleo | Medio-basso | 75-90% | 1.000–5.000 ore | Velocità; risposta fluida | Alto |
| Stepper | Medio | 50–70% | Molto lungo (senza spazzole) | Posizione ad anello aperto | Medio-basso |
| Servo | Alto | 80-95% | Lungo (basato su BLDC) | Precisione a circuito chiuso | Altoest |
Configurazioni specializzate di piccoli motori CC che vale la pena conoscere
Oltre ai cinque tipi principali, nelle applicazioni con micromotori compaiono frequentemente diverse configurazioni specializzate:
Motoriduttori
Un motoriduttore integra un riduttore direttamente su uno qualsiasi dei tipi di motore sopra indicati. Rapporti di riduzione da Da 10:1 a 1000:1 sono comuni nei fattori di forma micro. Questo scambia la velocità di uscita con una coppia di uscita proporzionalmente più elevata, rendendo possibile a un minuscolo motore con spazzole che assorbe 200 mA di azionare un carico meccanico che richiede una coppia molto maggiore di quella che il motore nudo potrebbe fornire. Il motoriduttore N20, uno dei componenti robotici e hobbisti più popolari, è un motore CC con spazzole con un riduttore in metallo integrato in un pacchetto lungo meno di 25 mm.
Motori vibranti (ERM e LRA)
I motori a massa rotante eccentrica (ERM) sono motori CC con spazzole con un peso decentrato fissato all'albero: la rotazione della massa sbilanciata crea vibrazioni. Gli attuatori risonanti lineari (LRA) utilizzano un meccanismo a bobina mobile per produrre un feedback tattile preciso e sintonizzabile in frequenza. Entrambi sono derivati di motori micro CC utilizzati in smartphone, dispositivi indossabili, controller di gioco e dispositivi di allarme medico. offerta degli enti locali e regionali tempi di risposta significativamente più rapidi (5–10 ms contro 50–100 ms per gli ERM) e sono sempre più preferiti nelle applicazioni tattili premium.
Motori pancake (piatti).
I motori pancake sacrificano la lunghezza assiale per un profilo molto piatto: alcuni misurano meno di 5 mm di altezza. Utilizzano un rotore senza nucleo o a circuito stampato a forma di disco e vengono utilizzati laddove la profondità di installazione è il vincolo critico: all'interno di sottili giunti robotici, nei misuratori di glicemia e in alcuni attuatori aerospaziali.
Come selezionare il piccolo motore CC giusto per la tua applicazione
Lavorare attraverso un processo di selezione strutturato evita le discrepanze più comuni tra il tipo di motore e i requisiti dell'applicazione:
- Definire il carico: Calcolare la coppia di uscita e la velocità richieste all'albero. Tenere conto dei carichi di picco, non solo dei carichi medi: un motore che gestisce la domanda in condizioni stazionarie può bloccarsi o surriscaldarsi in condizioni di avvio o di sovraccarico.
- Determinare le esigenze di controllo della posizione: Se è necessario fermarsi in posizioni angolari precise, sono necessari stepper o servosistemi. Se hai solo bisogno del controllo della velocità, i motori DC con spazzole o senza spazzole sono più semplici ed economici.
- Valutare il ciclo di lavoro: Un motore che funziona continuamente a carico elevato necessita di alta efficienza (BLDC) e di un'adeguata gestione termica. Un motore utilizzato in modo intermittente (l'azionamento dell'obiettivo di una fotocamera che si muove per 0,5 secondi) può tollerare un'efficienza inferiore.
- Controllare l'ambiente operativo: L'elevata sensibilità EMI (apparecchiature mediche, strumentazione di precisione) esclude i motori con spazzole. Gli ambienti che richiedono una tenuta con grado di protezione IP preferiscono i progetti senza spazzole in cui la commutazione è elettronica anziché meccanica.
- Considerare i requisiti di durata: I prodotti di consumo con una durata di vita breve possono utilizzare motori con spazzole. I dispositivi che richiedono 5-10 anni di funzionamento affidabile senza manutenzione dovrebbero utilizzare tipi BLDC o stepper.
- Imposta un budget per unità: I motori con spazzole iniziano con un volume inferiore a $ 1. I sistemi coreless o servo di precisione possono costare dai 50 ai 500 dollari. Il miglioramento delle prestazioni deve giustificare il delta dei costi per l'applicazione specifica.
Per la maggior parte delle applicazioni a basso costo e con ciclo di lavoro ridotto (giocattoli, robotica di base, attuatori semplici) a Motore DC con spazzole con o senza riduttore è il punto di partenza pragmatico. Quando efficienza, longevità, rumore o precisione entrano in gioco, la selezione sposta la complessità e la curva dei costi verso soluzioni BLDC, coreless, stepper o servo.
Applicazioni comuni mappate al tipo di motore
Esempi di applicazioni reali rendono la logica di selezione più concreta:
| Applicazione | Tipo di motore Used | Motivo chiave |
|---|---|---|
| Ruote motrici di un'auto giocattolo | DC spazzolato | Il più basso cost, simple control |
| Propulsione dei droni | CC senza spazzole | Efficienza, alto numero di giri, lunga durata |
| Messa a fuoco automatica della fotocamera | CC senza nucleo | Inerzia ultrabassa, risposta fluida |
| Assi della stampante 3D | Stepper ibrido | Posizione ad anello aperto, high holding torque |
| Giunti del braccio robotico | Servo (basato su BLDC) | Precisione a circuito chiuso, dynamic load handling |
| Tattilità dello smartphone | Motore di vibrazione LRA | Risposta rapida, controllo preciso del feedback |
| Ventilatore portatile | CC senza spazzole | Lunga durata, bassa EMI, efficienza |
| Servo RC (sterzo) | DC spazzolato gearbox pot | Controllo di posizione compatto e autonomo |
Novità
-
Origini e fondamenti fisici dei motori CC a spazzole Il Motore CC a spazzole è un pioniere nella conversione dell'energia elettrica in movimento meccanico ...
LEGGI DI PIÙ -
Chi utilizza ancora i motori CC con spazzole al giorno d'oggi? Motori DC con spazzole in piccoli elettrodomestici Nonostante la crescente adozione della tecnologi...
LEGGI DI PIÙ -
Applicazioni di motori CC a spazzole nell'elettronica di consumo e nei dispositivi intelligenti Ruolo del motore CC a spazzole nella progettazione dell'elettron...
LEGGI DI PIÙ
Collegamenti rapidi
 Casa
Prodotto


Copyright© Yuyao Hongyang Micromotor Co., Ltd. Tutti i diritti riservati.