Lingua


 Casa / Novità / Novità del settore / Comprensione dei motori CC: come realizzare una costruzione semplice rispetto ai motori micro CC professionali
Comprensione dei motori CC: come realizzare una costruzione semplice rispetto ai motori micro CC professionali
 2026.06.03
 Novità del settore
A Motore a corrente continua converte l'energia elettrica a corrente continua in energia rotazionale meccanica utilizzando l'interazione tra un campo magnetico e conduttori percorsi da corrente. Puoi costruire un semplice motore CC con una batteria, un filo di rame, un magnete permanente e un commutatore per graffette in meno di 30 minuti - ma comprendere l'intero processo di costruzione rivela il motivo, in particolare, dei motori commerciali micromotori CC , sono progettati con tolleranze così precise. Questo articolo copre tutto, dalle costruzioni fatte in casa alle specifiche dei micromotori professionali.
Componenti principali di ogni motore CC
Prima di costruire o selezionare un motore DC, è necessario comprenderne le parti fondamentali. Ogni componente svolge un ruolo non negoziabile nella conversione dell'elettricità in rotazione.
- Statore: La parte stazionaria che fornisce il campo magnetico, tramite magneti permanenti o avvolgimenti di campo.
- Rotore (armatura): La parte rotante avvolta con bobine di rame che trasporta corrente e genera coppia.
- Commutatore: Un anello di rame segmentato che inverte la direzione della corrente nelle bobine dell'armatura per mantenere la rotazione continua.
- Spazzole: Contatti in carbonio o grafite che trasferiscono la corrente dal circuito esterno al commutatore.
- Albero: L'asse di uscita che fornisce potenza meccanica al carico.
- Alloggiamento/telaio: Fornisce supporto strutturale e percorso del flusso magnetico nei progetti con nucleo di ferro.
Nei motori micro CC utilizzati in dispositivi come droni, apparecchi acustici o apparecchiature mediche di precisione, tutti e sei i componenti sono miniaturizzati a diametri piccoli come 4 mm , tuttavia la fisica sottostante rimane identica a quella di un motore industriale a grandezza naturale.
Come realizzare un motore CC di base: passo dopo passo
Questa costruzione fai-da-te dimostra il principio di funzionamento utilizzando materiali domestici. È ideale per studenti, docenti e ingegneri che desiderano un modello di riferimento pratico.
Materiali richiesti
- Batteria AA da 1,5 V o 3 V (o portabatteria)
- Circa 1 metro di filo smaltato in rame smaltato da 26 AWG
- Due grandi spille da balia in acciaio o graffette (per i supporti delle spazzole)
- Un disco magnetico al neodimio o in ceramica (diametro minimo 10 mm)
- Carta vetrata (grana fine, 400)
- Nastro isolante o elastico per fissare i collegamenti
Costruzione passo dopo passo
- Avvolgere la bobina dell'indotto: Avvolgi strettamente il filo di rame attorno a un oggetto cilindrico (ad esempio una batteria AA) 15-20 volte per formare una bobina compatta. Lasciare circa 3 cm di filo che si estendono da ciascuna estremità come conduttori.
- Fissare la bobina: Avvolgi due volte le due estremità libere attorno al corpo della bobina per mantenere la forma. I conduttori dovrebbero estendersi assialmente dal centro di ciascun lato.
- Preparare i contatti del commutatore: Su un cavo, carteggiare completamente lo smalto da tutti i lati. Dall'altro piombo, carteggiare solo la metà superiore dello smalto. Questa asimmetria crea l'effetto di commutazione: la corrente scorre solo durante metà della rotazione.
- Costruisci i supporti del pennello: Piega due graffette nelle basi a forma di U e fissale ai terminali positivo e negativo della batteria utilizzando del nastro adesivo. I conduttori della bobina riposeranno e gireranno all'interno di queste culle.
- Bilanciare la bobina: Posizionare i cavi della bobina negli alloggiamenti delle graffette. Se la bobina gira in modo non uniforme, rimodellatela delicatamente in modo che il suo centro di massa sia allineato con l'asse di rotazione.
- Posizionare il magnete: Posiziona il magnete al neodimio direttamente sotto o sopra la bobina. Il campo dovrebbe essere perpendicolare al piano della bobina in posizione di riposo.
- Testare e risolvere i problemi: Dai alla bobina una leggera rotazione. Se non continua a ruotare, controllare la qualità dei contatti sulle basi, levigare nuovamente i conduttori o invertire la polarità del magnete. Un motore funzionante in genere raggiunge 1.000–3.000 giri/min su un'alimentazione da 1,5 V a seconda della massa della bobina e della forza del magnete.
Configurazioni degli avvolgimenti di motori CC e loro impatto
Nei motori CC commerciali, il modo in cui sono collegati gli avvolgimenti di campo e quelli di armatura determina il comportamento velocità-coppia del motore. Sono disponibili quattro configurazioni standard:
| Tipo di avvolgimento | Connessione | Regolazione della velocità | Applicazione tipica |
|---|---|---|---|
| Serie | Campo in serie con l'armatura | Scarso (la velocità diminuisce sotto carico) | Trazione elettrica, gru |
| Shunt | Campo in parallelo all'armatura | Buono (velocità quasi costante) | Torni, ventilatori, trasportatori |
| Composto | Sia gli avvolgimenti in serie che quelli in derivazione | Moderato | Ascensori, presse |
| Magnete permanente | Nessun avvolgimento di campo; magneti fissi | Bene | Micromotori DC, giocattoli, robotica |
I motori CC a magneti permanenti (PMDC) dominano il segmento dei micromotori perché l'eliminazione degli avvolgimenti di campo riduce contemporaneamente dimensioni, peso e perdite di potenza. La maggior parte dei micromotori CC con diametro inferiore a 50 mm utilizza questa configurazione.
Micromotori CC: specifiche, dimensioni e criteri di selezione
I micro motori CC sono versioni miniaturizzate dei motori CC standard, generalmente definiti come motori con un diametro del corpo inferiore 36 mm e una tensione operativa compresa tra 1,5 V e 24 V . Sono progettati per garantire precisione, basso consumo energetico ed elevata velocità di rotazione rispetto alle loro dimensioni.
Classi di dimensioni comuni dei motori micro CC
| Designazione | Diametro (mm) | Tensione tipica (V) | Velocità a vuoto (RPM) | Coppia di stallo (mNm) |
|---|---|---|---|---|
| Classe 4 mm | 4 | 1,5 – 3 | 50.000 – 100.000 | 0,02 – 0,1 |
| Classe 8 mm | 8 | 3 – 6 | 20.000 – 60.000 | 0,1 – 0,5 |
| Classe 12 mm (tipo 130) | 12 – 15 | 3 – 12 | 8.000 – 25.000 | 1 – 10 |
| Classe 24 mm (tipo 280) | 24 – 28 | 6 – 24 | 3.000 – 15.000 | 10 – 80 |
| Classe 36 mm (tipo 370) | 35 – 36 | 12 – 24 | 2.000 – 8.000 | 50 – 300 |
Parametri chiave da valutare quando si seleziona un motore micro DC
- Valutazione KV (RPM/V): Definisce la velocità per volt. Un motore da 3.000 KV a 5 V produce circa 15.000 giri al minuto in condizioni di assenza di carico.
- Coppia di stallo: La coppia massima che il motore può produrre a velocità zero. Il superamento di questo valore provoca il surriscaldamento in pochi secondi.
- Corrente a vuoto: Corrente assorbita durante la rotazione libera, che indica l'attrito del cuscinetto e le perdite delle spazzole. Valori tipici: 20–150 mA per motori da 8–24 mm.
- Resistenza terminale: Una resistenza inferiore consente più corrente e coppia ma genera più calore. I valori vanno da 0,5 Ω a 30 Ω nei micromotori.
- Efficienza al punto di funzionamento: La maggior parte dei motori micro DC raggiungono il picco Efficienza del 50–75%. a circa il 10-20% della coppia di stallo.
Il ruolo dei materiali magnetici nelle prestazioni dei motori CC
La scelta del materiale del magnete determina in modo significativo la densità di potenza di un motore CC, soprattutto nei microformati dove ogni milligrammo e millimetro cubo conta.
- Magneti in ferrite (ceramica): Basso costo, resistente alla corrosione, ma densità di energia debole (~ 3,5 MGOe). Comune nei motori e nei giocattoli economici.
- Magneti Alnico: Buona stabilità della temperatura (utilizzabile fino a 540°C), densità di energia moderata (~5 MGOe). Trovato nei motori più vecchi e nelle applicazioni specializzate ad alta temperatura.
- Samario Cobalto (SmCo): Elevata densità di energia (~18–30 MGOe), eccellente resistenza al calore (fino a 300°C). Preferito per micromotori aerospaziali e militari.
- Neodimio Ferro Boro (NdFeB): La più alta densità di energia disponibile (~35–52 MGOe). Utilizzato in oltre l'80% dei moderni motori micro DC ad alte prestazioni grazie alla sua capacità di fornire la massima coppia in un volume minimo, sebbene richieda rivestimenti protettivi contro la corrosione.
Il passaggio da un magnete in ferrite a un magnete NdFeB delle stesse dimensioni può aumentare la coppia di stallo di un motore di un fattore 3–5×, motivo per cui la miniaturizzazione è diventata commercialmente fattibile solo dopo che i magneti NdFeB sono stati prodotti in serie alla fine degli anni '80.
Metodi di controllo della velocità del motore CC
Il controllo della velocità di un motore CC è essenziale in quasi tutte le applicazioni del mondo reale. I tre metodi principali si adattano ciascuno a scenari diversi:
Modulazione di larghezza di impulso (PWM)
PWM inserisce e disinserisce rapidamente la tensione di alimentazione. Variando il ciclo di lavoro (la percentuale di tempo in cui la tensione è attiva) viene controllata la tensione effettiva e quindi la velocità. Un ciclo di lavoro del 50% a 12 V si comporta come una tensione media di 6 V. Il PWM è altamente efficiente perché il transistor di commutazione dissipa un'energia minima. Frequenze di 20–25 kHz sono comuni per evitare rumori udibili. Questo è il metodo standard utilizzato nei driver dei motori basati su Arduino, nei circuiti integrati H-bridge come L298N e nella maggior parte dei controller per motori micro CC.
Controllo della tensione di armatura
La variazione della tensione di alimentazione CC modifica direttamente la velocità al di sotto della velocità di base. Questo metodo offre un controllo uniforme della velocità e viene utilizzato nei motori shunt e PMDC. Richiede un alimentatore CC variabile o un convertitore buck, il che lo rende più intensivo in termini di hardware rispetto a PWM.
Indebolimento del campo (per motori a campo avvolto)
La riduzione della corrente di avvolgimento di campo indebolisce il campo magnetico, consentendo al rotore di girare più velocemente della velocità di base a scapito di una coppia ridotta. Questa tecnica consente velocità superiori a quelle nominali e viene utilizzata nei sistemi di trazione e negli azionamenti dei mandrini industriali.
Applicazioni reali dei micro motori CC
I micromotori CC sono incorporati in centinaia di prodotti di uso quotidiano. La loro gamma di applicazioni illustra quanta ingegneria sia racchiusa in componenti che spesso pesano meno di 5 grammi.
- Dispositivi medici: Le pompe per insulina utilizzano motori PMDC da 6–10 mm per erogare volumi di dose precisi. Gli strumenti di robotica chirurgica si basano su motori di classe 24 mm in grado di garantire una precisione di posizionamento ripetuta entro ± 0,1 mm.
- Elettronica di consumo: I motori di vibrazione negli smartphone sono micro motori DC piatti a moneta, tipicamente di 8-10 mm di diametro, funzionanti a 3 V con massa rotante eccentrica per feedback tattile.
- Sistemi automobilistici: Un moderno veicolo passeggeri contiene tra 40 e 80 piccoli motori DC per funzioni quali regolazione degli specchietti, alzacristalli, posizionamento dei sedili e ammortizzatori HVAC.
- Droni e veicoli RC: I micro motori CC con spazzole nella gamma 8-24 mm alimentano gli assi di imbardata, beccheggio e rollio nei piccoli quadricotteri, sebbene i design senza spazzole siano sempre più preferiti per una maggiore durata.
- Automazione industriale: I micro motori CC azionano i meccanismi di messa a fuoco delle telecamere per la visione artificiale e le viti di comando degli stadi CNC compatti che richiedono un posizionamento submillimetrico.
Guasti comuni dei motori CC e come diagnosticarli
Che tu abbia costruito tu stesso un motore CC o stia effettuando la manutenzione di un micromotore in un prodotto, comprendere le modalità di guasto fa risparmiare tempo e previene i danni.
| Sintomo | Probabile causa | Metodo diagnostico |
|---|---|---|
| Il motore non gira | Circuito aperto nell'armatura o contatto della spazzola perso | Misurare la resistenza terminale; non dovrebbe essere ∞ |
| Scintille eccessive alle spazzole | Spazzole usurate, commutatore sporco o sovraccarico | Ispezionare la superficie del commutatore; controlla l'assorbimento di corrente |
| Bassa velocità o bassa coppia | Magneti permanenti smagnetizzati o elevata resistenza delle spazzole | Confronta la velocità a vuoto con la scheda tecnica; controllare la pressione di contatto della spazzola |
| Surriscaldamento | Funzionamento continuo vicino alla coppia di stallo | Misurare la corrente; confrontare con la corrente nominale di stallo |
| Vibrazioni o rumore | Albero piegato, cuscinetti usurati o squilibrio della bobina | Far girare l'albero a mano; verificare il gioco radiale >0,05 mm |
Motori CC con spazzole e senza spazzole: quando utilizzarli
Il termine "motore CC" comprende sempre più sia i modelli con spazzole che quelli senza spazzole (BLDC). Comprendere i compromessi determina la scelta giusta per ciascun progetto.
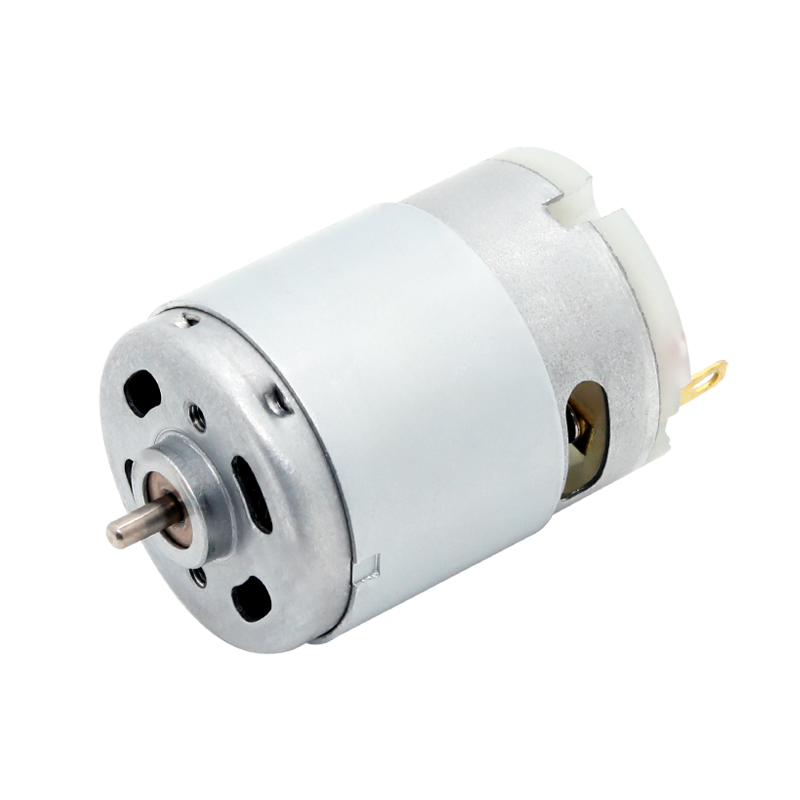
- Motori CC con spazzole: Controllo più semplice (tensione continua o PWM), costo inferiore, ma le spazzole si usurano. La durata tipica della spazzola è 500–3.000 ore a seconda del carico e della velocità. Ideale per prodotti di consumo, giocattoli e prototipi a basso costo.
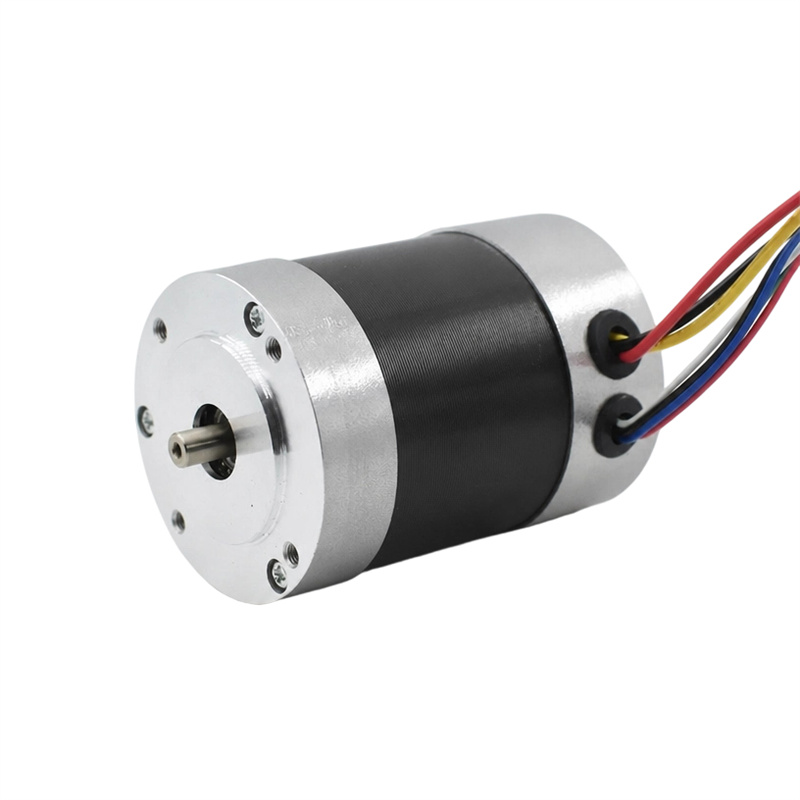
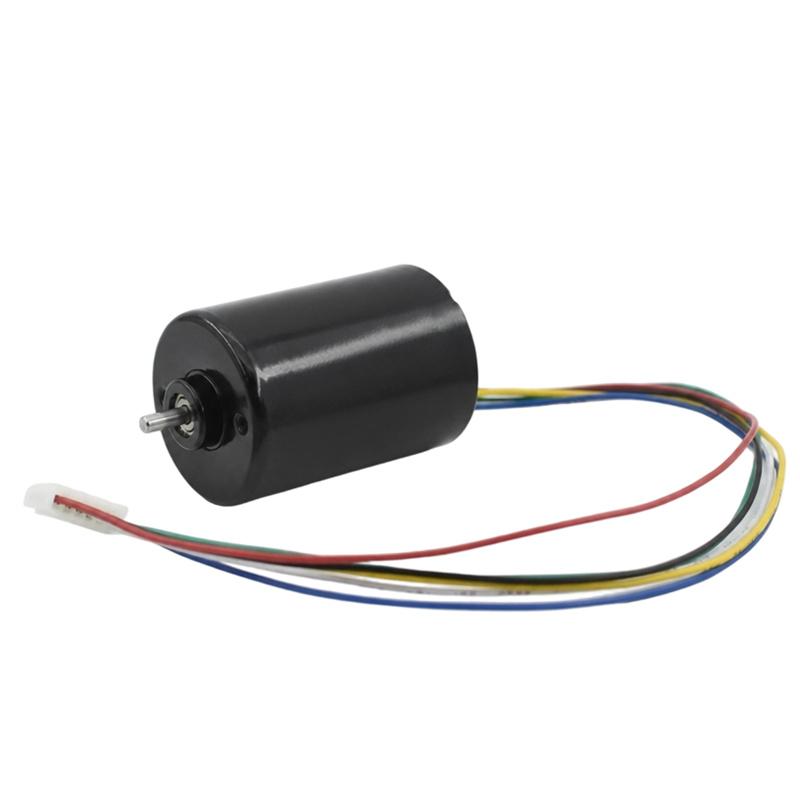
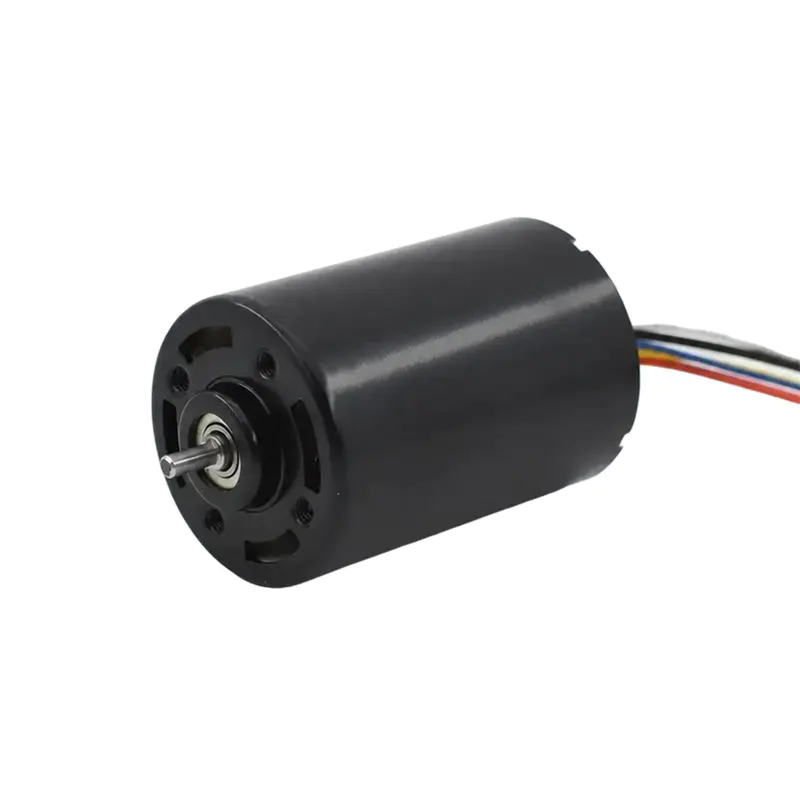
- Motori CC senza spazzole: La commutazione elettronica tramite IC del controller sostituisce completamente le spazzole. La durata della vita supera 10.000 ore , l'efficienza è superiore del 5–15% e le velocità di picco sono più elevate. Necessario per droni, robotica di precisione e impianti medici in cui l'affidabilità non è negoziabile.
Per un hobbista fai-da-te che costruisce il primo motore o prototipa un piccolo robot, i motori PMDC con spazzole nel fattore di forma 130 o 180 offrono il punto di ingresso più semplice: sono ampiamente disponibili, costano meno di $ 1 USD ciascuno in volume e funzionano direttamente con qualsiasi protezione del driver del motore PWM.
Novità
-
Origini e fondamenti fisici dei motori CC a spazzole Il Motore CC a spazzole è un pioniere nella conversione dell'energia elettrica in movimento meccanico ...
LEGGI DI PIÙ -
Chi utilizza ancora i motori CC con spazzole al giorno d'oggi? Motori DC con spazzole in piccoli elettrodomestici Nonostante la crescente adozione della tecnologi...
LEGGI DI PIÙ -
Applicazioni di motori CC a spazzole nell'elettronica di consumo e nei dispositivi intelligenti Ruolo del motore CC a spazzole nella progettazione dell'elettron...
LEGGI DI PIÙ
Collegamenti rapidi
 Casa
Prodotto


Copyright© Yuyao Hongyang Micromotor Co., Ltd. Tutti i diritti riservati.